
机器人扫描资料问答:角度间隔与距离数组怎样对应
2026-11-05
机器人扫描资料问答:角度间隔与距离数组怎样对应
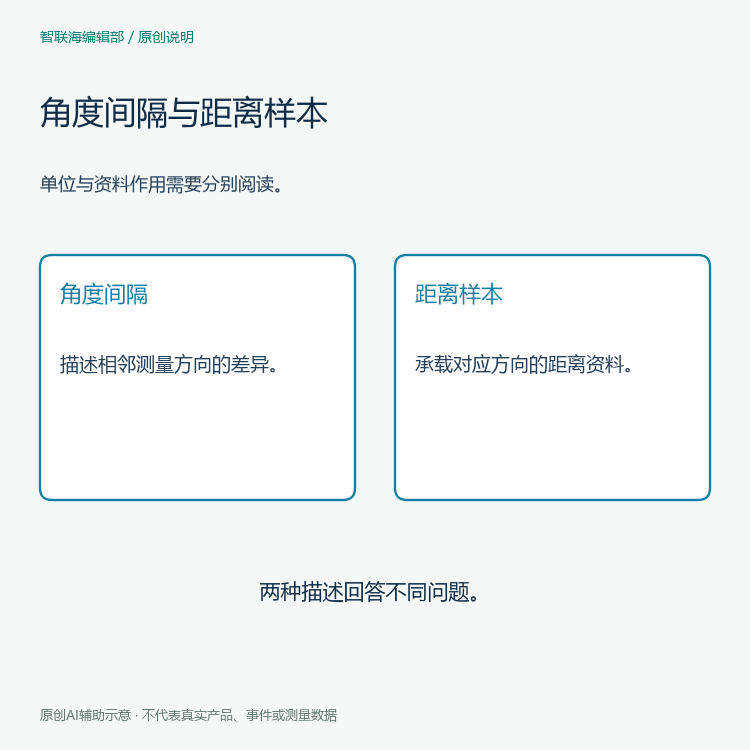
角度间隔能否当成距离数组中的一个测距值?两者虽然同属一次扫描的描述,回答的问题并不相同。角度信息用于解释扫描位置,距离数组承载对应方向的距离资料。本文阅读ROS官方仓库的LaserScan定义与单位约定,使用虚构消息说明资料核对方法,没有订阅传感器、计算现场点位或判断机器人附近是否存在障碍。
问:先从哪一项确认消息的范围
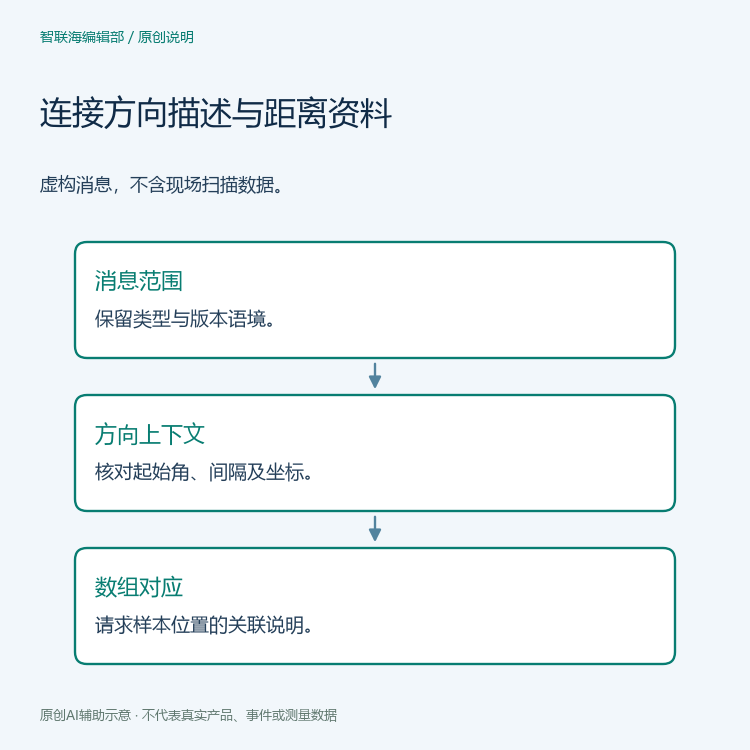
官方LaserScan消息源码说明这是一类平面激光测距扫描消息,并提醒其他行为不同的测距设备应采用适合的消息。不能只因某份资料也有距离数字,就套用同样解释。阅读应先保留消息类型、使用版本和提供方说明的设备语境,再讨论具体数组。
虚构资料如果只有一张曲线截图,应请求对应消息说明与坐标上下文。曲线横轴可能是角度、数组位置或其他展示量,单凭外观不能认定。保留原图和轴标记可以帮助追问,但不应由编辑补出消息内容。本文也没有真实截图,因此示意图不会冒充设备扫描结果。
问:起始角和角度间隔分别做什么
消息定义将angle_min描述为扫描起始角,将angle_increment描述为测量之间的角距离,单位均为弧度;ranges则是以米表示的距离数据。由此可见,数组位置、方向描述和距离量值需要共同阅读。一个角度间隔不是某个方向的测距结果,也不是传感器在空间中的安装高度。
在虚构交接中,提供方应说明数组位置如何与扫描方向对应,并保留起始角与间隔的上下文。若报告经过抽样、重排或可视化处理,还需要自己的处理说明;不能将展示图中的位置当成原始数组索引。本文不执行任何变换,也不报告算出的角度,只要求资料能解释这种对应关系。
问:为什么还要读坐标与单位约定
LaserScan的注释把角度方向联系到header中的frame_id,说明绕正Z轴量角及沿X轴的零角方向。另一个一手来源REP103官方仓库文本给出ROS常用的单位和坐标约定,包括弧度、米与右手系,并要求偏离约定时充分说明。通用约定和具体消息注释都应保留,不能只记一个数值单位。
虚构材料若未说明坐标系,审核者可以指出方向解释尚不完整,而不是把页面上的左边直接称为机器人左侧。消息坐标、图像布局与现场安装方向需要相应资料建立关系。读到规范并不证明某个实际发布者遵守约定,因此还应请求项目自己的说明,不把通用文字写成已完成的设备验证。
问:数组长度是否就代表可用的现场结论
数组描述了数据容器,不能单靠长度断言每个项目都能支持预期任务。消息还定义距离上下限及相关注释,具体资料应说明哪些数据被保留或过滤。本文不重复推导特殊浮点值的处理,也不提供现场过滤指令;这里关注的是方向描述与距离样本的资料对应是否被完整交付。
如果虚构提供方报告一处方向对应错误,应保留原消息引用、显示方式和实际观察说明。不要直接诊断传感器损坏,也不要在没有证据时把原因写成坐标系错误。缺少哪一环资料就记录哪一环,后续人员才能针对真实输入核对,而不是复述一个根据示意图形成的猜想。
问:最终答复怎样保留阅读边界
答复可列明消息类型、起始角、角度间隔、距离数组及frame_id所在的资料位置,同时说明是否存在处理或展示步骤。概念配图只表达阅读顺序,不含真实扫描曲线或测量数据。本文没有运行机器人,因此不作定位精度、避障能力或安全运行结论。
进一步的方法可在技术资料分类和关联资源分类阅读。这些是分类入口,不是传感器运行报告。让角度描述回答方向问题、距离数组回答量值问题,再以明确坐标上下文连接两者,能够减少扫描资料问答中的对象混淆。


