
机器人状态资料维护:关节名称与状态数组怎样对应
2026-11-04
机器人状态资料维护:关节名称与状态数组怎样对应
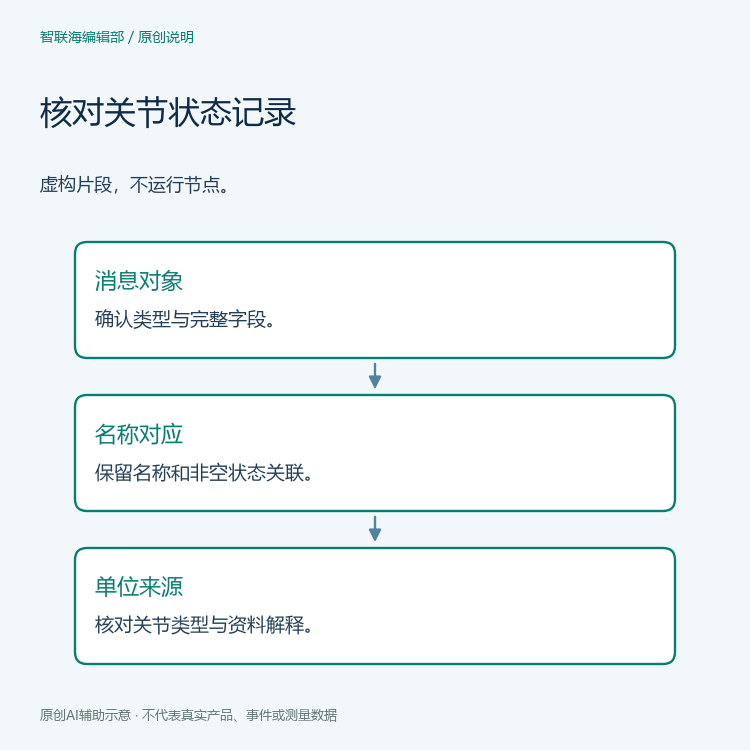
机器人技术记录中的状态数组,必须连着关节名称来读。看到一排位置或速度数值时,不能从屏幕排列猜测它们对应哪个关节。维护人员需要保留消息定义、名称列表与状态内容之间的关系。本文阅读ROS二Jazzy官方JointState定义,采用虚构片段,不运行节点、不发出动作,也不诊断机械问题。
先确认记录使用哪种消息
假设虚构资料包有一张状态截图,只展示三组数字,标题写“关节状态”。编辑应请求消息类型、记录版本和完整字段说明。通用标题不足以证明截图采用JointState,更不能从数字数量推断机器人实际关节数。资料应指出所用结构,再解释具体内容。
若一份记录省略了名称字段,不要依据旁边模型图的视觉顺序补齐名称。模型图和消息可能采用不同排列,具体关系需要提供者说明。可以在维护表中登记缺少的字段和原始截图位置,让后续补充材料能够回到同一片段,而不是重新拼接一个看似完整的状态表。
名称和非空状态数组一起阅读
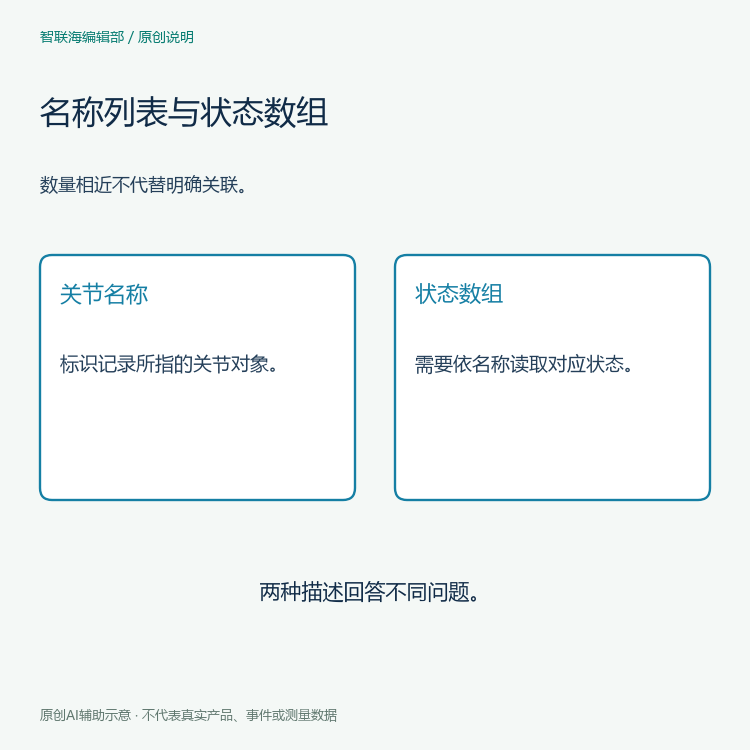
ROS官方Jazzy JointState消息定义列出name、position、velocity和effort数组,并说明数组应具有相同大小或为空,以便将名称与正确状态对应。它还说明某些状态字段可以留空。这里引用的是定义,不代表收到过任何真实机器人消息。
因此,虚构材料中某个状态数组为空时,不宜直接填零。空数组与包含零值的数组表达不同内容,维护说明应保留原始形式,并询问提供者为什么没有该项。若名称与状态对应不清,也不能通过重新排序数字来制造一致,而应先取得完整记录和映射说明。
单位解释不能靠字段简称补齐
ROS官方REP 103源文档说明常用单位与坐标约定,并要求偏离约定时给出合理解释和记录。JointState定义本身还区分转动与移动关节的位置、速度及作用量单位。阅读时应把关节类型与字段解释连接起来,不能把所有位置数值都写成角度。
虚构交接表若只用一个“单位”栏覆盖所有字段,可能不足以表达位置和速度的差别。编辑可以请求逐字段说明,不在没有依据时替供方换算。本文未计算任何角度或长度,也不根据数值大小判断它是否异常。单位资料帮助理解记录,不能独自给出故障结论。
状态片段与设备行为分别留证
一项消息字段记录描述的是资料中保存的状态内容。它是否来自特定设备、对应哪次任务、是否经过处理,需要各自的材料。虚构维护记录应保留采集说明和版本关系,不把状态截图直接当成机器人按预期动作的录像,更不把字段非空等同于测量可靠。
如果后来补充名称列表或修订字段解释,应记录补充的来源,说明它与原片段如何对应。不要覆盖原截图中缺项的事实。原材料和后续说明可以共同帮助理解,但读者仍应看出哪些信息来自记录本身,哪些来自提供者后来的解释。
维护结论写明已经建立的对应关系
清楚的结论可以确认消息类型已说明、名称与哪些非空状态字段建立了对应,并列出仍缺少的单位或来源材料。这样的结论属于资料阅读,不意味着关节状态正常或设备适合运行。需要实物观察和专业处理的问题,应继续由相应流程回答。
继续整理技术资料,可浏览本站技术资料分类与相关资源分类。分类入口不是设备测试。把名称、数组和单位分别保留再建立关系,能让下一位维护人员更准确地理解同一段记录。


