
Nav2靠站资料解读:动作反馈与充电状态怎样分开
2026-11-04
Nav2靠站资料解读:动作反馈与充电状态怎样分开
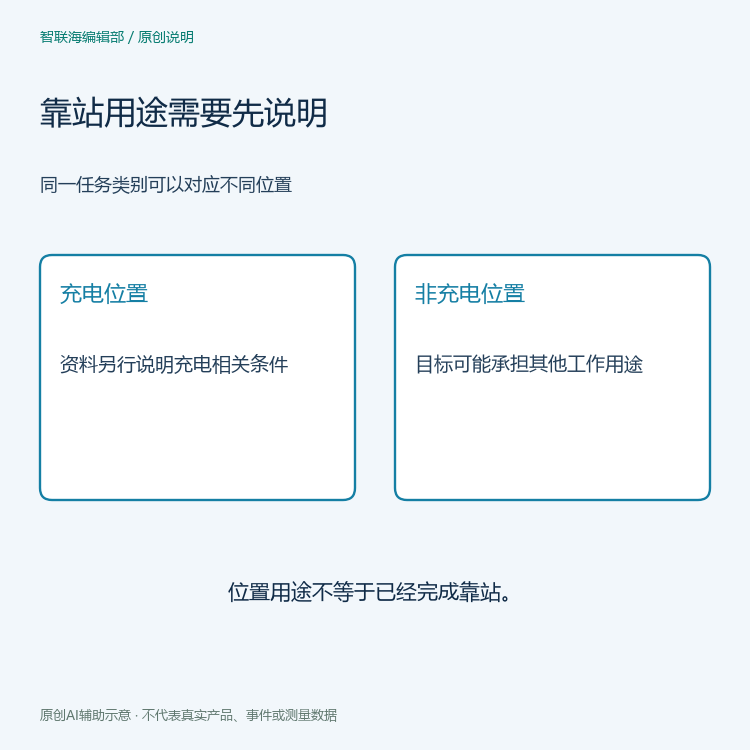
机器人资料中的靠站,可能指返回充电位置,也可能指到达输送线或托盘旁的工作位置。若在技术摘要中把这个词一律改写为自动充电,后面的状态和结果就容易被误读。当前Nav2靠站文档提供了一个更清楚的阅读入口:先看目标位置的用途,再看平台插件负责什么,最后分别理解过程反馈与动作结果。本文阅读Jazzy资料,不操作机器人,也不提供现场靠站调参步骤。
靠站位置未必承担充电任务
Nav2的Jazzy Docking Server说明将充电站和非充电位置都纳入框架范围,并说明靠站实现可通过平台相关插件扩展。这意味着靠站是一个任务类别,充电只是其中需要另行明确的用途,不能从服务器名称直接推断设备已经接通电源。
假设一份方案把目标写成输送线末端,编辑首先应确认材料是否讨论充电;没有充电功能时,就不应在摘要中添加电池恢复、续航增加等结论。这里的假设只用于解释文字范围,并不是某个客户已经上线的项目,也不代表任意位置都能直接成为可用靠站点。
平台插件说明如何适配,不直接给出现场表现
同一服务器框架面向不同运动模型、感知方式和站点结构时,需要相应实现。资料中的插件名称因此应与平台和版本一起记录。仅仅在软件材料中找到某个实现,并不能证明一台具体机器人已安装它,更不能证明现场传感器和站点布置已经满足要求。
技术交流可以把框架能力、所选实现和部署观察列为三个不同层级。前两项来自软件资料或项目配置说明,第三项则需要真实现场记录。不要用官方通用介绍填补项目尚未提供的结果;也不要因为某段演示采用充电站,就把所有同名框架的应用都描述成相同硬件。
过程反馈与最终结果回答不同问题
Jazzy的Using Docking Server教程解释了动作执行过程的反馈与结束结果。过程信息可以包含当前阶段、已用时间和重试情况;结果则报告成功与否以及相关错误信息。它们属于一次动作交互的不同部分,不能在表格里都合并成成功状态。
一条阶段反馈只说明接口在该次交互中报告了什么,不会自动证明整个任务已经完成。若接收的是结束结果,应保留它所对应的请求,避免把前一次任务的结果贴到后一次请求旁。这里讨论的是记录之间的关系,不是建议用某个软件返回值替代现场安全检查。

不规则反馈间隔本身不是故障诊断
教程说明,靠站状态反馈会在事件发生时提供,因此并非固定周期地出现。读到这一点后,新闻或服务记录就不应只凭两条反馈之间存在空白,直接宣称机器人失联、网络丢包或控制器停止。是否存在异常,需要结合该接口语义和另外的真实观察。
反过来,间隔能够被文档解释,也不等于可以宣布系统绝无通信问题。合理的写法是说明本次查看的是哪类消息、文档怎样描述其出现条件,以及还有哪些证据未取得。本文没有采集现场日志,也没有根据示意时间线生成虚假的响应间隔或故障次数。
让技术摘要保留任务的实际含义
一份容易核对的摘要,应让位置用途、平台实现、当前阶段和最终结果各有明确所指。涉及充电时,还需要知道材料确实讨论充电条件,而不是仅仅出现靠站一词。这样既能介绍通用软件框架,也能保留具体项目尚待确认的部分。
配图为原创AI辅助关系示意,不是机器人运行截图、控制流程指令或现场测量。更多技术资料见机器人技术解读栏目及文章目录。把靠站用途与动作消息分开阅读,可以减少软件名词在跨团队传递时被扩大成硬件结论的机会。


