
机器人节点阅读实操:在教学图中辨认接口类别
2026-11-02
机器人节点阅读实操:在教学图中辨认接口类别
机器人节点阅读练习中,先知道自己正在看哪个对象,才能解释它有哪些接口。本文为ROS2 Jazzy的turtlesim准备一个只读课堂任务:从实际发现的节点开始,分类阅读节点信息,而不是凭熟悉的名称猜测程序内部情况。文章不连接实机,不调用服务或动作,不展示伪造的终端输出。
先找课堂里实际存在的节点
Jazzy节点教程说明了node list与node info的用途。课堂中可以先发现实际节点,再选择具体对象查看信息。文档里的示例名称有自己的上下文,不能因为课件出现了同样文字,就预先认定本次环境一定存在对应节点。
教师可要求学员先写下准备回答的问题:我需要了解哪个教学节点,它的名称从哪里发现?如果无法指出发现过程,应先回到课堂准备材料,而不是直接把另一个示例的结果贴进练习记录。这里强调对象识别,不要求修改命名、启动更多程序或改变网络设置。
按接口类别阅读,而不是把所有名称抄成一列
进入具体节点信息后,先看类别标题,再看标题下的名称。学员应能分别说明发布、订阅、服务与动作等类别各自出现在什么位置。课堂目标是认识信息的组织方式,而不是证明这些接口已完成某次业务。
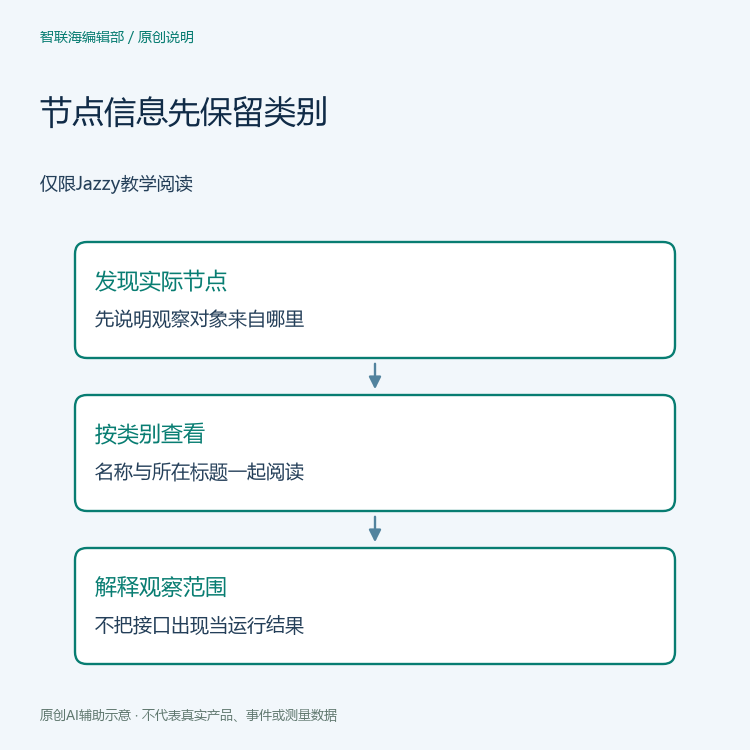
本文建议保留类别与条目的对应关系。如果只把所有名称复制到一列,后面再阅读时容易失去原有位置的含义。也不要把一个名称中的词语直接解释为已经完成的操作;条目在接口信息中出现,与实际发生了一次交互,是不同的问题。
在假设教学任务中,可以给学员一张空白分类卡,请其用自己的话写出准备关注的类别。该卡不包含真实接口清单,配图也不是终端截图。若课堂尚未读取节点信息,卡片就保持为观察计划,而不是提前填写成功结果。
参数读取是另一个具体问题
Jazzy参数教程介绍参数列表及具体值读取。即使节点信息包含与参数相关的服务名称,也不能只凭名称就得出某个参数当前是什么。需要什么信息,就应选择能回答该问题的只读观察。
教师可让学员比较两个问题:“这个节点的信息列出哪些接口类别”和“某个指定参数当前是什么”。比较的目的不是把命令背下来,而是看清所需答案不同。本文没有提供参数值,也没有暗示任何参数需要修改。

没有预期内容时,先保留缺口
如果实际节点列表与课件不同,先核对教师准备的发行版、课堂程序和任务范围。如果某个类别没有学员预想的条目,应把预想与观察区别写下,而不是自己添加一个听起来合理的接口。未见条目不能在缺少其他信息时被直接解释成程序损坏。
同样,看到一个接口也不等于消息发送、接收或任务执行成功。本文只组织节点信息的阅读,不安排通信测试、实时性能验证或设备控制。超出这个范围的问题,留给相应课程和已准备好的教学条件,不能由一次只读查看自动推导结论。
请学员解释信息是怎样分组的
练习收尾时,教师可以遮住熟悉的节点名称,请学员仍然按类别说明自己会怎样阅读。这能帮助检查其是否依赖名称猜测,而不是理解标题和条目的关系。学员也可以明确指出尚未观察到的部分,这比把整个信息页笼统写成“配置正常”更具体。
在保存课堂材料时,建议保留任务问题、实际对象以及观察范围。没有执行的计划与已经做过的观察分别呈现,不替课堂制造一份完整运行记录。文章提出的是阅读方法,不为任何真实机器人系统背书。
相关主题见机器人技术方法栏目,更多解释可从文章目录查找。两张原创AI辅助示意图仅组织学习问题,没有真实节点图、接口输出或运行数据。


