
ROS二〇二六年十月同步:计划与已发布怎样区分
2026-11-02
ROS二〇二六年十月同步:计划与已发布怎样区分
看到ROS软件更新消息时,技术记录里最容易混在一起的是“准备同步”和“已经同步”。前者描述维护者当时的计划,后者才说明某次仓库操作已经发生。2026年10月的Humble同步讨论同时保留了这两种状态,很适合用来解释机器人软件消息该怎样读。本文在11月2日查看原始公告和目标平台说明,只分析公开记录,不报告任何现场设备已经升级。
先找到讨论中的状态变化
Open Robotics的原始讨论在10月8日说明计划进行Humble同步,随后10月12日的维护者回复确认同步已经发出。两段话位于同一讨论页,但它们不是同一时刻的结论。只复制页面开头,容易把已经结束的准备工作写成仍在等待;只摘录最后一句,也可能丢失这次变更对应的背景。
技术人员整理新闻时,可以先确认讨论对象、维护者更新和完成消息的关系,再写简报。页面被今天打开,并不会把原消息的发布日期变成今天。本文保留十月的实际日期,不将这次同步包装成十一月刚刚发生的新发布。
架构清单解释可用包的范围
该讨论链接的发布摘要分别列出amd64与arm64的包变化。面对这类表格,不能把一列里的数量直接套到另一列,更不能用单个总数替代实际软件包名称。对于某个机器人项目,重要问题是它依赖的包及其目标架构是否出现在相关范围,而不只是公告的数字看起来大不大。
REP 2000定义ROS 2发行版时间线及目标平台,并说明平台包含操作系统与主要语言版本等维度。它帮助读者理解“发行版支持”所指的背景,但不是针对某台机器人配置的现场证明。项目自己的组件、附加驱动和安装来源还需要在自己的记录中说明。

预告中的检查结果带有当时边界
维护者准备同步时会检查软件仓库的状态。这样的结果描述维护流程的一部分,不能被改写为所有使用者环境都不会出现问题。即使同步公告没有列出某种异常,也不代表读者自己的配置、硬件或第三方组件已被逐一检查。
设想一个虚构的培训项目,教师收到这则公告,但课程环境仍使用已经固定的依赖集合。合理的阅读结果是补充一条“值得评估的上游变更”,而不是先在记录里写“全部课堂程序已验证正常”。如果日后进行了实际检查,应另记当时使用的环境和观察;本例没有执行任何程序,也不预设检查结果。
版本记录应能回到具体消息
一份简洁的软件动态笔记可以保存原帖链接、相关回复日期和本项目关心的包名。不同包可能拥有各自的版本说明,仓库同步则把一批变化带到相应渠道。把“同步日期”和“某个包的版本号”分开,有助于接班人员理解先前记录究竟指向哪件事。
如果资料提供者只说“使用最新ROS”,还需要请其说明发行版、平台和实际安装来源。这个问题并不要求盲目追新,而是让描述足以被另一位技术人员理解。具体环境是否适合更新,应由负责该系统的人按实际条件决定,新闻阅读本身不替代变更评估。
把上游动态留在适当的位置
本次公告能证明的是维护者发布消息所描述的仓库状态变化。它不能证明本站已经完成部署,也不能证明某台设备的控制行为获得改善。将这些边界写清,反而能让一条短消息成为可靠的技术线索,供后续人员继续查具体依赖。
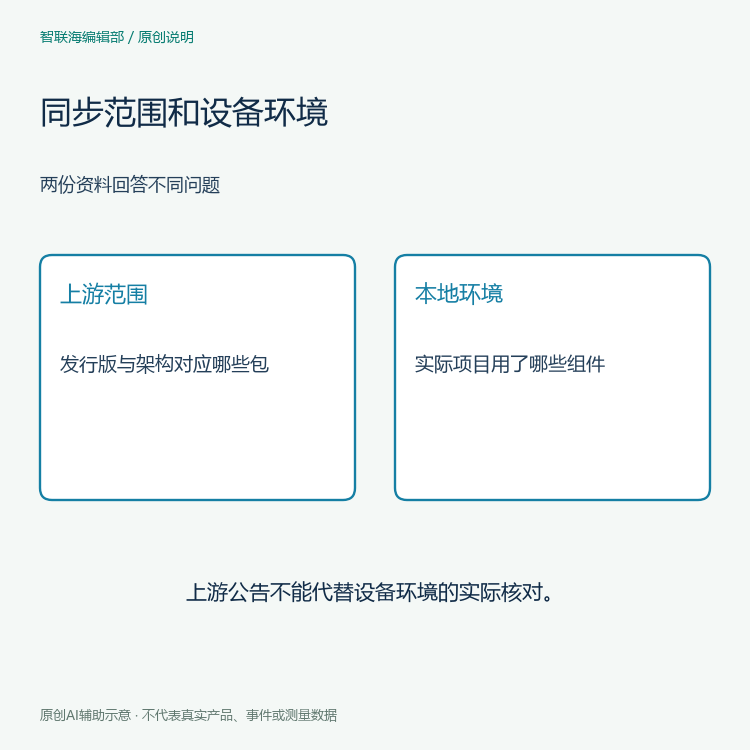
有关环境与参数的其他解释可在机器人技术栏目阅读,完整导航见主题目录。配图分别展示公告状态和项目记录的关系,属于原创阅读示意,没有安装截图、性能数字或实际机器人测试。理解一次同步,首先是知道消息在什么时候说了什么,再决定它与自己的项目有什么关系。


